Kontrol servo dengan timer
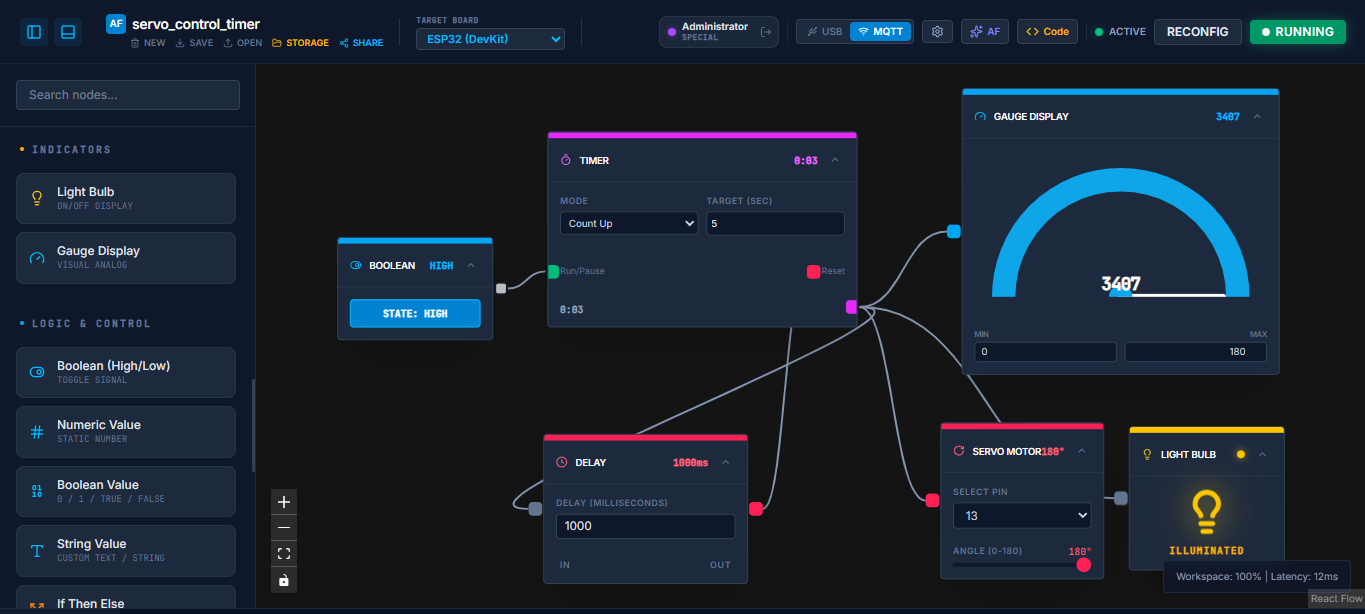
Visualisasi antarmuka di atas mendeskripsikan proyek servo_control_timer berbasis mikrokontroler ESP32 (DevKit). Sistem ini menggunakan pewaktu (timer) otomatis untuk mengendalikan pergerakan motor servo dan memantau nilainya secara terintegrasi.
Fungsi Utama Node
-
Trigger Sinyal Utama (
const_run): Node boolean bernilaitrue(HIGH) yang berfungsi untuk mengaktifkan pewaktu agar terus berjalan. -
Pewaktu Utama (
timer_sweep): Node timer dengan mode Count Up bernilai target 5 detik (targetSec: 5). Node ini menghitung waktu secara berkala dan mengirimkan nilai ke beberapa node output secara bersamaan. -
Loop Reset (
delay_reset): Menerima input dari timer dan memberikan jeda waktu delay sebesar 1000 ms (1 detik) sebelum mengirim sinyal reset kembali ke nodetimer_sweep. Hal ini membuat perhitungan timer berulang secara otomatis (looping). -
Penggerak Aktuator (
servo_output): Mengontrol posisi Motor Servo pada Pin 13 ESP32. -
Pemantau Visual (
gauge_monitor&bulb):-
Node Gauge Display memvisualisasikan nilai timer/sudut dalam bentuk pengukur analog bertingkat.
-
Node Light Bulb menyala (ILLUMINATED) sebagai indikator status bahwa sinyal keluaran dari timer sedang aktif.
-
Alur Kerja Sistem
-
Inisialisasi: Node
const_runmemicu input Run/Pause padatimer_sweep. -
Hitung Maju: Timer mulai melakukan Count Up dari 0 hingga batas durasi target (5 detik).
-
Penyebaran Sinyal: Nilai/sinyal dari timer dialirkan secara langsung ke tiga jalur:
-
Menggerakkan sudut Servo Motor (Pin 13).
-
Menampilkan pembacaan angka secara real-time di Gauge Display.
-
Menyala-redupkan indikator Light Bulb.
-
-
Reset Otomatis: Ketika siklus timer tercapai, sinyal diteruskan ke Delay (1000 ms). Setelah jeda 1 detik berakhir, sinyal dialirkan ke port Reset milik
timer_sweepuntuk mengulang kembali proses perhitungan dari awal.
{
  "name": "servo_control_timer",
  "board": "esp32",
  "nodes": [
    {
      "id": "const_run",
      "type": "constant",
      "position": {
        "x": 63.30096844459281,
        "y": 289.7386201532812
      },
      "data": {
        "value": true
      },
      "measured": {
        "width": 160,
        "height": 106
      },
      "selected": false,
      "dragging": false
    },
    {
      "id": "timer_sweep",
      "type": "timer",
      "position": {
        "x": 283.11852899366534,
        "y": 169.29604136500777
      },
      "data": {
        "mode": "up",
        "value": 2591,
        "currentTime": 2591,
        "lastTick": 1788138018483,
        "targetSec": 5
      },
      "measured": {
        "width": 318,
        "height": 201
      },
      "selected": false,
      "dragging": false
    },
    {
      "id": "delay_reset",
      "type": "delay",
      "position": {
        "x": 297.46880829795754,
        "y": 431.3044077949083
      },
      "data": {
        "value": 0,
        "pendingValue": 2551,
        "targetTime": 1788138019483,
        "delayMs": 1000
      },
      "measured": {
        "width": 210,
        "height": 154
      },
      "selected": false,
      "dragging": false
    },
    {
      "id": "servo_output",
      "type": "servo",
      "position": {
        "x": 698.15427854415,
        "y": 432.8162274555676
      },
      "data": {
        "pin": "13",
        "value": 180,
        "lastWritten": 180
      },
      "measured": {
        "width": 168,
        "height": 161
      },
      "selected": false,
      "dragging": false
    },
    {
      "id": "gauge_monitor",
      "type": "gauge",
      "position": {
        "x": 692.0671256872276,
        "y": 105.89262642318025
      },
      "data": {
        "value": 2551,
        "max": 180
      },
      "measured": {
        "width": 326,
        "height": 294
      },
      "selected": false,
      "dragging": false
    },
    {
      "id": "bulb-1788137720747",
      "type": "bulb",
      "position": {
        "x": 906.1576724673164,
        "y": 440.36565200106224
      },
      "data": {
        "value": 2551,
        "pin": "0"
      },
      "measured": {
        "width": 160,
        "height": 148
      },
      "selected": true,
      "dragging": false
    }
  ],
  "edges": [
    {
      "id": "e-const_run-timer_sweep-run",
      "source": "const_run",
      "target": "timer_sweep",
      "targetHandle": "run"
    },
    {
      "id": "e-timer_sweep-delay_reset-default",
      "source": "timer_sweep",
      "target": "delay_reset",
      "targetHandle": "default"
    },
    {
      "id": "e-delay_reset-timer_sweep-reset",
      "source": "delay_reset",
      "target": "timer_sweep",
      "targetHandle": "reset"
    },
    {
      "id": "e-timer_sweep-servo_output-default",
      "source": "timer_sweep",
      "target": "servo_output",
      "targetHandle": "default"
    },
    {
      "id": "e-timer_sweep-gauge_monitor-default",
      "source": "timer_sweep",
      "target": "gauge_monitor",
      "targetHandle": "default"
    },
    {
      "style": {
        "strokeWidth": 2,
        "stroke": "#8496b0"
      },
      "source": "timer_sweep",
      "sourceHandle": "default",
      "target": "bulb-1788137720747",
      "targetHandle": "default",
      "id": "xy-edge__timer_sweepdefault-bulb-1788137720747default"
    }
  ]
}
SIAP MENCOBA MATERI INI?
Buka Arduflow IDE sekarang dan implementasikan logika program di atas tanpa ribet!